- هاتف:+86-13222111178
- البريد الإلكتروني:info@ntjugao.com



كيف يمكن معايرة نظام الرؤية مؤقتًا في ماكينة لحام ليزر روبوتية عند حدوث خلل؟
كيف يمكن معايرة نظام الرؤية مؤقتًا في ماكينة لحام ليزر روبوتية عند حدوث خلل؟
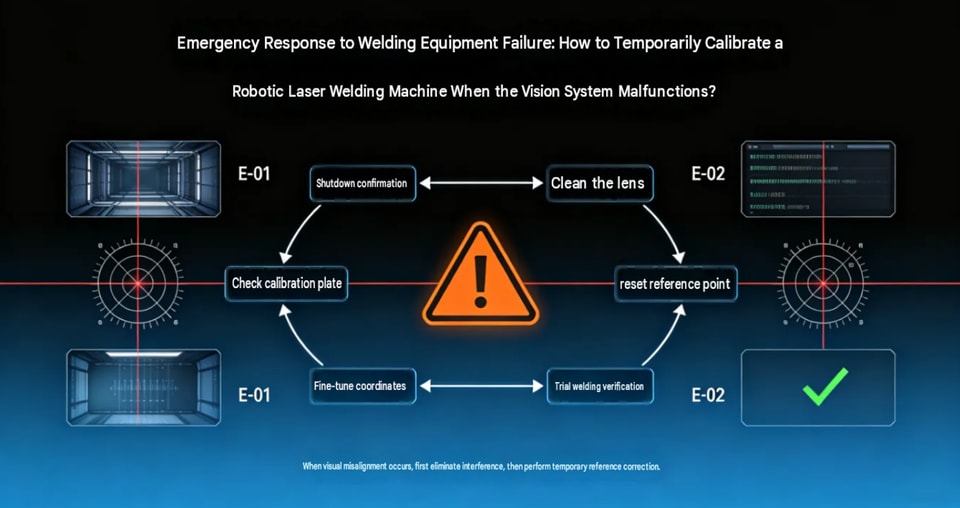
كيف تُجري معايرة مؤقتة عند تعطل نظام الرؤية في آلة اللحام بالليزر الروبوتية؟
في إنتاج اللحام بالليزر الروبوتي، يتولى نظام الرؤية مهامًا مثل التعرّف على قطع العمل، وتحديد موضع خط اللحام، ورصد الانحرافات الموضعية. وإذا تعذر تحديد الموقع، أو انحرف التعرّف، أو ظهرت صورة الكاميرا بشكل غير طبيعي، أو لم تتطابق إحداثيات الرؤية مع إحداثيات الروبوت، فقد يعجز الروبوت عن تحديد موضع اللحام بدقة. وفي الحالات الشديدة، قد يؤدي ذلك إلى اللحام في موضع خاطئ، أو حدوث تصادمات، أو ظهور عيوب في دفعة كاملة من المنتجات.
إذا تعذر توفير دعم فني متخصص في الموقع فورًا، يمكنك إجراء استكشاف أولي للأعطال ومعايرة مؤقتة. لكن يُرجى الانتباه إلى أن المعايرة المؤقتة تناسب معالجة الانحرافات الموضعية البسيطة فقط. أما إذا كانت المشكلة ناتجة عن عطل في الكاميرا أو الروبوت أو رأس الليزر أو أنظمة السلامة، فلا يُنصح بتفكيك المعدّات أو ضبطها بنفسك.
أولًا: لماذا تتعطل أنظمة الرؤية في اللحام بالليزر الروبوتي؟
يتكوّن نظام الرؤية في آلة اللحام بالليزر الروبوتية عادةً من كاميرا صناعية، وعدسة، ومصدر إضاءة، وبرنامج للتحكم بالرؤية، ووحدة اتصال، ونظام إحداثيات الروبوت.
تشمل الأسباب الشائعة لاضطراب تحديد المواقع بصريًا ما يلي:
وجود غبار أو بقع زيت على سطح عدسة الكاميرا؛
تغيّر موضع قطعة العمل؛
تغيّر كبير في ظروف الإضاءة؛
تحرّك طفيف في موضع تثبيت الكاميرا؛
تعديل إعدادات الرؤية عن طريق الخطأ؛
وجود خلل في بيانات المعايرة؛
انحراف العلاقة الإحداثية بين نظام الرؤية والروبوت؛
أخطاء في الاتصال؛
عطل في الكاميرا أو وحدة التحكم بنظام الرؤية.
لذلك، عند اكتشاف عطل في نظام الرؤية، لا تعدّل برنامج الروبوت فورًا. تحقّق أولًا مما إذا كانت المشكلة في الصورة أو عملية التعرّف أو الإحداثيات.
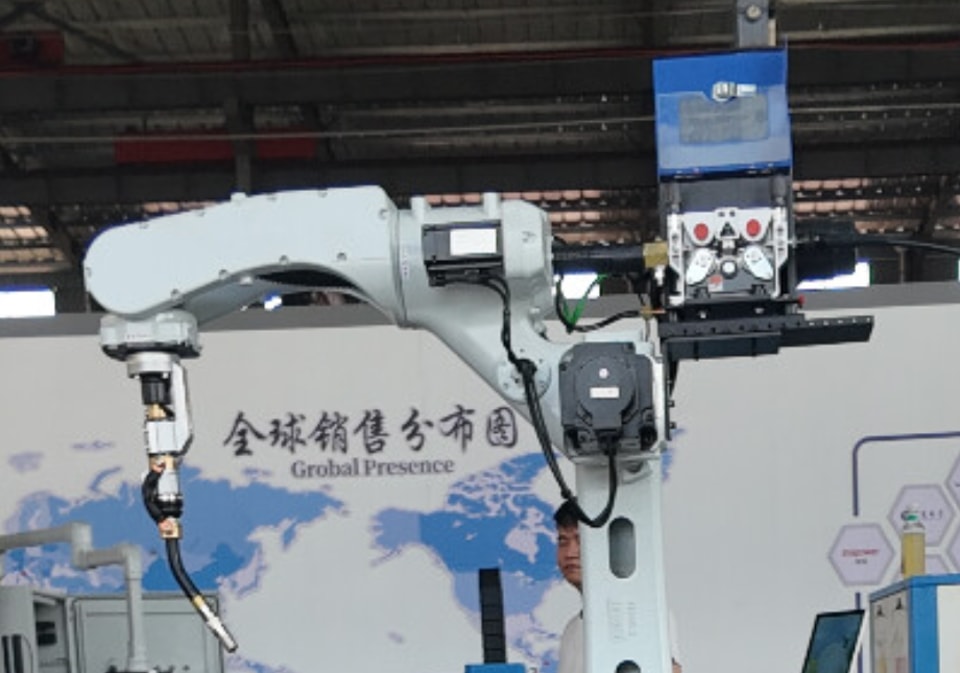
ثانيًا: الخطوة الأولى — التحقق مما إذا كان نظام الرؤية معطلًا فعلًا
عند ملاحظة انحراف في موضع اللحام في الموقع، ابدأ بالتحقق من الحالة الراهنة لنظام الرؤية.
يمكنك استكشاف الخلل بالترتيب التالي:
①تحقّق مما إذا كانت الكاميرا تعرض صورة طبيعية
افتح برنامج الرؤية أو شاشة المراقبة للتأكد من ظهور قطعة العمل بوضوح.
إذا كانت الشاشة سوداء تمامًا، أو مشوّهة (تظهر عليها «ثلوج» أو تشويشات)، أو تعذّر الاتصال بها، فابدأ بالتحقق من مصدر طاقة الكاميرا والاتصال وحالة التوصيلات، بدلًا من محاولة معايرة الإحداثيات.
②تحقّق من العدسة والزجاج الواقي
تتولد في بيئات اللحام بالليزر أبخرة ورذاذ معدني وغبار معدني. وإذا تلوثت العدسة أو الزجاج الواقي، فقد يصبح محيط قطعة العمل غير واضح، مما يعيق التعرّف عليها. نظّف المعدّات وفقًا لتعليمات الشركة المصنّعة.
③تحقّق من موضع قطعة العمل
تأكد من وضع قطعة العمل وفقًا للطريقة المعتمدة أصلًا. فإذا تغيّر موضع أداة التثبيت، فقد يختلف الموضع الذي يرصدُه نظام الرؤية عن موضعه في ظروف الإنتاج المعتادة.
④راجع نتائج التعرّف البصري
إذا كانت الكاميرا ترى قطعة العمل بوضوح، لكن الموضع المكتشَف غير طبيعي بدرجة كبيرة، فيلزم إجراء فحص إضافي لإعدادات الرؤية والعلاقات الإحداثية.
ثالثًا: الخطوة الثانية — أعد التحقق من دقة التعرّف بعد تنظيف العدسة
لا تنتج كثير من حالات الخلل في تحديد المواضع بصريًا عن مشكلات في بيانات المعايرة، بل عن تلوث مجال رؤية الكاميرا.
قبل التنظيف، أوقف المعدّات المعنية وفقًا لإجراءات السلامة، وتجنب إجراء الصيانة أثناء تشغيل الروبوت أو نظام الليزر تلقائيًا.
النقاط الرئيسية التي ينبغي فحصها:
عدسة الكاميرا الصناعية؛
الزجاج الواقي؛
وجود دخان أو غبار حول العدسة؛
حامل تثبيت الكاميرا (تحقق من عدم ارتخائه)؛
عوائق ضمن مجال الرؤية.
بعد التنظيف، أعد تشغيل برنامج التعرف البصري وتحقق مما إذا كان النظام قادرًا على التعرف بدقة على قطعة العمل القياسية نفسها.
إذا عاد التعرف إلى الوضع الطبيعي بعد التنظيف، فلا حاجة عادةً إلى تعديل معلمات معايرة الرؤية.
رابعًا. الخطوة 3: التحقق من تغيّر موضع الكاميرا
إذا كان بث الصور من نظام الرؤية طبيعيًا، لكن الموضع المكتشف يُظهر انحرافًا ثابتًا، فيجب التحقق من موضع تثبيت الكاميرا.
على سبيل المثال:
كانت الكاميرا تحدد مركز خط اللحام عند النقطة A، لكن بعد تشغيل المعدات لفترة، بدأت نتائج التعرف على جميع قطع العمل تنحرف في الاتجاه نفسه.
في هذه الحالة، ركّز على التحقق من:
ارتخاء حامل الكاميرا؛
براغي تثبيت الكاميرا؛
دوران العدسة؛
تغيّر موضع رأس اللحام بالليزر أو طرف الروبوت؛
انزياح مُثبّت قطعة العمل.
إذا تغيّر الموضع الفعلي للكاميرا، فقد لا تعود بيانات المعايرة الأصلية صالحة.
لا تكتفِ بتعديل إحداثيات برنامج الروبوت «للتعويض» عن الانزياح؛ فقد يؤدي ذلك إلى انحرافات أكبر عند إعادة المعايرة مستقبلًا.
خامسًا. الخطوة 4: إجراء معايرة مؤقتة باستخدام قطعة عمل قياسية
إذا تأكدت من أن نظام الرؤية يلتقط الصور ويتعرف على الأجسام بشكل صحيح، لكنه يُظهر انحرافًا طفيفًا في الإحداثيات، فيمكن استخدام قطعة عمل قياسية أو هدف معايرة لإجراء معايرة أساسية. والخطوات الأساسية هي:
ثبّت جسمًا مرجعيًا→ التعرّف البصري→ استخرج الإحداثيات البصرية→ قارنها بإحداثيات الروبوت الفعلية→ حدّد مقدار الانحراف→ أعِد المعايرة وفقًا لإجراءات معايرة المعدات.
على سبيل المثال، إذا تحرك الروبوت إلى موضع ينحرف باستمرار بعد أن يحدد نظام الرؤية الموقع المرجعي، فيمكن تسجيل مقدار الانحراف في اتجاهي X وY.
إذا كان الانحراف ضئيلًا ومستقرًا، فمن الأفضل إجراء التصحيح وفقًا لإجراءات معايرة الرؤية التي توفرها الشركة المصنّعة للمعدات.
من الضروري عدم تعديل معلمات الرؤية أو إحداثيات الروبوت عشوائيًا استنادًا إلى الخبرة وحدها. فاختلاف العلامات التجارية لأنظمة الرؤية ووحدات التحكم بالروبوت وبُنى البرامج يعني تفاوت إجراءات التشغيل المحددة.
سادسًا. الخطوة 5: التحقق من تطابق الإحداثيات البصرية مع إحداثيات الروبوت
يعتمد تحديد المواضع بصريًا في أنظمة اللحام بالليزر الروبوتية أساسًا على التحويل بين أنظمة إحداثيات مختلفة.
تشمل علاقات الإحداثيات الشائعة ما يلي:
إحداثيات الكاميرا→ إحداثيات قطعة العمل→ إحداثيات الروبوت→ موضع تنفيذ اللحام بالليزر
إذا حدث انحراف في أي من علاقات الإحداثيات هذه، فقد «يرى» الروبوت قطعة العمل لكنه يلحم في موضع خاطئ.
على سبيل المثال:
يرصد نظام الرؤية تغيّرًا في موضع خط اللحام، لكن موضع الروبوت الفعلي بعد الحركة يظل منحرفًا في اتجاه ثابت؛ في هذه الحالة، يجب التحقق من تحويل الإحداثيات البصرية ومعايرة إحداثيات الروبوت.
إذا كانت المعدات مزودة بوظيفة معايرة تلقائية موثوقة، فيمكن تنفيذ إجراء المعايرة عبر واجهة تشغيل المعدات؛ أما إذا لم تتوفر هذه الوظيفة، فينبغي أن يتولى المهمة فنيون ذوو خبرة في الروبوتات وأنظمة الرؤية.
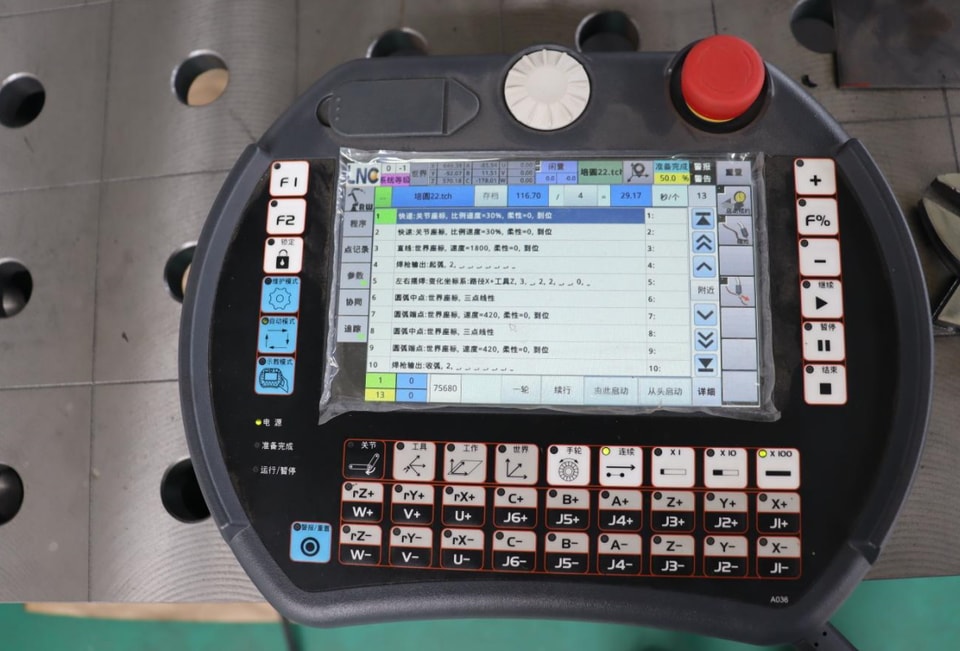
سابعًا. الخطوة 6: التحقق مما إذا عُدّلت معلمات الرؤية عن غير قصد
قد يظهر أحيانًا في أرضية الإنتاج موقفٌ تكون فيه:
المعدات نفسها سليمة، لكن معلمات برنامج الرؤية قد تغيّرت.
على سبيل المثال:
تغيّر إعدادات التعريض؛
تغيّرت إعدادات الكسب؛
تغيّرت معلمات العتبة؛
عُدّلت منطقة الاهتمام (ROI)؛
تغيّرت معلمات كشف الحواف؛
عُدّلت معلمات القالب؛
اختير برنامج غير صحيح للمنتج.
إذا كانت المعدات تعمل بصورة طبيعية من قبل ثم ظهرت مشكلات في التعرّف فجأة بعد تغيير الوردية أو تبديل المنتج، فمن المستحسن التحقق مما إذا كان برنامج الرؤية قد عُدّل مؤخرًا.
يوصى بأن تحتفظ الشركات بنسخ احتياطية من برامج الرؤية التي تم التحقق من صلاحيتها، وأن تضع ضوابط مناسبة للتحكم في الوصول، للحد من مخاطر تعديل العاملين في الموقع للمعلمات الأساسية عن طريق الخطأ.
ثامنًا: لماذا لا ينبغي تعديل برنامج لحام الروبوت مباشرةً لإجراء معايرة مؤقتة؟هذا خطأ شائع عند معالجة مشكلات الرؤية في الموقع.
على سبيل المثال، إذا كان الروبوت’يلحم في الموضع الصحيح في الأصل، لكنه انحرف الآن بمقدار 2 مم إجمالًا، فقد يعمد أحدهم ببساطة إلى إزاحة جميع نقاط اللحام في برنامج الروبوت بمقدار 2 مم.
قد يعيد هذا النهج الإنتاج إلى مساره على المدى القصير، لكنه ينطوي على مخاطر.
قد يكون السبب الجذري:
تغيّر موضع الكاميرا؛
تغيّرت بيانات المعايرة؛
تغيّر تثبيت قطعة العمل؛
حدوث خلل في تحويل الإحداثيات؛
تغيّر موضع أداة نهاية ذراع الروبوت.
إذا لم يُعالج السبب الجذري، فقد يؤدي تعديل برنامج الروبوت وحده إلى زيادة عدم التطابق بين إحداثيات نظام الرؤية وإحداثيات الروبوت.
لذلك، يتمثل النهج الأكثر منطقية في:
تحديد مصدر الانحراف أولًا، ثم تقرير ما إذا كان ينبغي إعادة معايرة نظام الرؤية أو ضبط التجهيز أو تصحيح برنامج الروبوت.
تاسعًا: ما الخطوات الواجب اتخاذها بعد استعادة الإنتاج مؤقتًا؟
إذا استُعيد الإنتاج مؤقتًا عن طريق معايرة أساسية، فلا يُنصح بالانتقال مباشرةً إلى الإنتاج الكمي.
ينبغي أولًا إجراء تحقق على دفعة صغيرة.
ينبغي اتباع التسلسل التالي:
اختبار قطعة واحدة→ اختبار متواصل→ فحوصات عيّنية→ الإنتاج على نطاق كامل
تشمل الفحوصات الرئيسية ما يلي:
دقة موضع اللحام؛
استقرار تتبع خط اللحام؛
مظهر اللحام؛
وجود عدم محاذاة في اللحام؛
اتساق تموضع قطعة العمل؛
انحراف نظام الرؤية عن دقة التعرّف بعد التشغيل المتواصل.
لا تبدأ الإنتاج على نطاق واسع إلا إذا ظل موضع التعرف ثابتًا أثناء الاختبارات المستمرة.
عاشرًا: متى لا يُنصح بإجراء معايرة مؤقتة في الموقع؟
ليست كل أعطال أنظمة الرؤية مناسبة للمعالجة في الموقع.
أوقف اللحام الآلي واتصل بمصنّع المعدات أو بالفنيين المختصين في حال حدوث أي مما يلي:
تعذّر الاتصال بالكاميرا؛
إبلاغ وحدة التحكم بنظام الرؤية عن عطل في الأجهزة؛
فقدان بيانات المعايرة بالكامل؛
تعرّض الكاميرا أو العدسة لصدمة أو اصطدام كبير؛
اصطدام الروبوت؛
تغيّر موضع رأس الليزر؛
وجود خلل في موضع الصفر للروبوت أو في معلماته الميكانيكية؛
انحراف كبير ومستمر في نتائج التعرف البصري؛
تفعيل إنذارات السلامة؛
عدم التأكد من أثر تغييرات المعلمات.
لا يُنصح بإجراء تعديلات عشوائية لمجرد استئناف الإنتاج بسرعة، ولا سيما إذا شملت وحدة الروبوت أو مصدر الليزر أو دوائر السلامة أو بيانات المعايرة الحيوية.
حادي عشر: كيف يمكن الحد من أعطال أنظمة الرؤية في اللحام بالليزر الروبوتي؟
الصيانة الدورية أهم من معالجة الأعطال بعد وقوعها. **نظّف نظام الرؤية بانتظام**
ضع جداول لفحص مكونات مثل العدسات والزجاج الواقي وتنظيفها، بما يتناسب مع بيئة الإنتاج.
**ثبّت هيكل تركيب الكاميرا بإحكام**
افحص حوامل الكاميرا وبراغي التثبيت دوريًا للحد من تغير موضعها بفعل الاهتزازات الميكانيكية.
**احتفظ بنسخ احتياطية من بيانات المعايرة**
أنشئ نسخًا احتياطية من برامج الرؤية المعتمدة ومعلمات المعايرة وبرامج الروبوت.
**أدِر صلاحيات التشغيل**
قيّد صلاحيات الأفراد غير المخولين لمنعهم من تعديل معلمات الرؤية أو برامج الروبوت عشوائيًا.
**تحقق من الدقة بانتظام**
استخدم قطع عمل قياسية للتحقق دوريًا من تطابق المواضع التي يحددها نظام الرؤية مع مواضع التنفيذ الفعلية للروبوت.
**احتفظ بسجلات صيانة المعدات**
وثّق حالات الخلل في نظام الرؤية وتغييرات المعلمات وتفاصيل المعايرة وأنشطة الصيانة لتسهيل تشخيص الأعطال مستقبلًا.
ثاني عشر: اختيار أنظمة اللحام بالليزر الروبوتي — استقرار نظام الرؤية أمر بالغ الأهمية
في مشاريع اللحام بالليزر الروبوتي التي تتطلب تحديد المواضع بصريًا والتعرف على خط اللحام ولحام المسارات المعقدة، لا يقتصر دور نظام الرؤية على كونه كاميرا صناعية إضافية؛ بل يجب دمجه بسلاسة مع الروبوت ورأس الليزر ونظام التحكم والأدوات والتجهيزات وعملية اللحام.
لذلك، عند اختيار معدات اللحام بالليزر الروبوتي، ينبغي ألا يقتصر التقييم على العلامة التجارية للروبوت وقدرة الليزر، بل يجب مراعاة ما يلي أيضًا:
طريقة تحديد المواضع بصريًا؛
دقة التعرف البصري؛
طريقة المعايرة؛
طريقة تحويل الإحداثيات؛
طريقة تشغيل البرمجيات؛
وظائف إنذار الأعطال؛
طريقة النسخ الاحتياطي للبيانات؛
قدرات الدعم الفني وخدمات ما بعد البيع.
ويكتسب التحقق باستخدام قطع العمل الفعلية قبل تسليم المعدات أهمية خاصة في مشاريع الأتمتة المصممة حسب الطلب.