- هاتف:+86-13222111178
- البريد الإلكتروني:info@ntjugao.com



كيف تضبط مسار اللحام في آلة اللحام بالليزر الروبوتية؟ وهل يمكنها لحام قطع العمل المعقدة بدقة؟
كيف تضبط مسار اللحام في آلة اللحام بالليزر الروبوتية؟ وهل يمكنها لحام قطع العمل المعقدة بدقة؟
بفضل مستوى الأتمتة العالي، ودقة اللحام الفائقة، والقدرة الإنتاجية المستقرة، أصبحت آلات اللحام بالليزر الروبوتية الخيار المفضل في قطاعات مثل الأدوات المعدنية والطاقة الجديدة وقطع غيار السيارات وتصنيع الصفائح المعدنية الدقيقة. ومع ذلك، يواجه كثير من المصنّعين والمشغّلين الجدد على اللحام الآلي تحديين أساسيين:
أولاً، يواجهون صعوبة في إعداد مسار اللحام، إذ يجدون نظام التحكم بالروبوت معقداً أو مربكاً.
ثانياً، يقلقون من تعذّر لحام قطع العمل المعقدة أو غير المنتظمة الشكل أو متعددة الانحناءات ذات الفجوات الضيقة بدقة كافية—ما قد يؤدي إلى مشكلات مثل انحراف اللحام عن مساره، أو تفويت مواضع، أو عدم انتظام درزات اللحام.
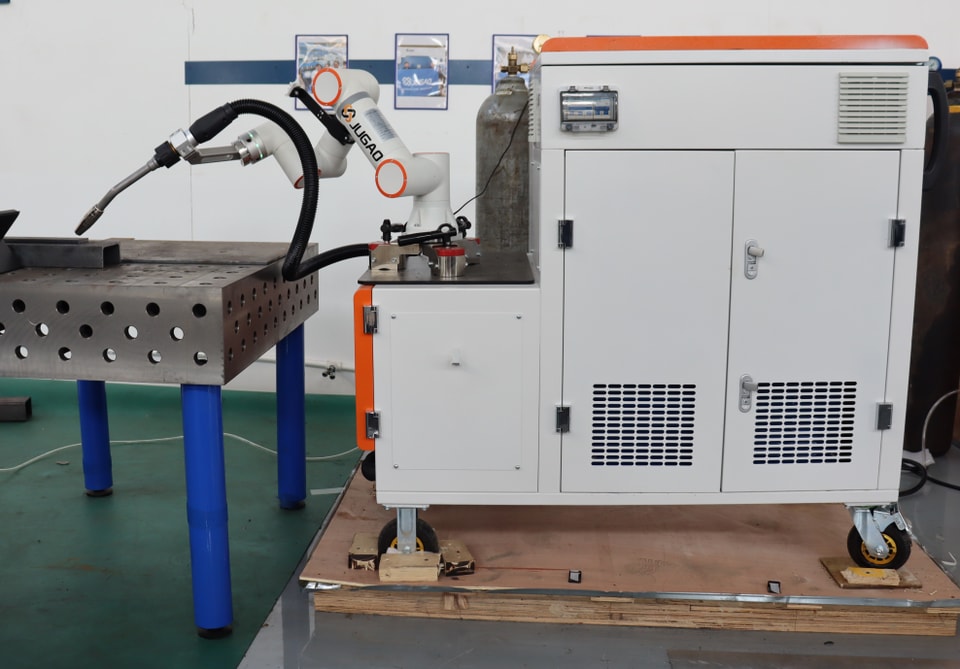
في الواقع، لا يُعد إعداد مسار اللحام لنظام الليزر الروبوتي مهمة تقنية بالغة التعقيد. فمن خلال إتقان الإجراءات المعيارية وتطبيق أساليب البرمجة وتصحيح الأخطاء المناسبة، يمكن للمستخدمين تحديد المسارات بسهولة وتحقيق لحام عالي الدقة—حتى مع قطع العمل المعقدة—وبذلك يتغلبون على قيود الدقة الملازمة للحام اليدوي.
يستعرض هذا المقال بالتفصيل العملية الكاملة لإعداد مسارات اللحام بالليزر الروبوتي، إلى جانب حلول لتحقيق لحام دقيق للقطع المعقدة، لمساعدتك على تجاوز التحديات العملية ورفع كفاءة التشغيل.
أولاً: التحضير الأولي — أساس اللحام الدقيق
يُعد التحضير الجيد مفتاح إعداد المسار بدقة وضمان اللحام دون أخطاء. وغالباً ما يؤدي إهمال هذه الخطوة إلى انحراف اللحام عن مساره أو عدم محاذاة المسار. سواء كنت تعمل على قطع بسيطة أو معقدة، يجب إتمام الخطوات التحضيرية التالية:
١. تثبيت قطع العمل وتجهيزاتها
اللحام الروبوتي عملية آلية معيارية تتطلب تحديد موضع قطع العمل بدقة عالية. أولاً، يجب تثبيت قطعة العمل بإحكام في تجهيز تثبيت مخصص، مع التأكد من استوائها وثباتها وعدم تحركها أو انزياحها، ووضع منطقة اللحام ضمن نطاق عمل الروبوت بوضوح’كما يجب معايرة تجهيز التثبيت نفسه لضمان بقاء نقاط اللحام ومواضع الدرزات متطابقة تماماً مع كل دفعة من القطع التي تُحمّل—وذلك لمنع أي انحراف في المسار ناتج عن تحرك قطعة العمل.
٢. معايرة المعدات ومسدس اللحام بالليزر
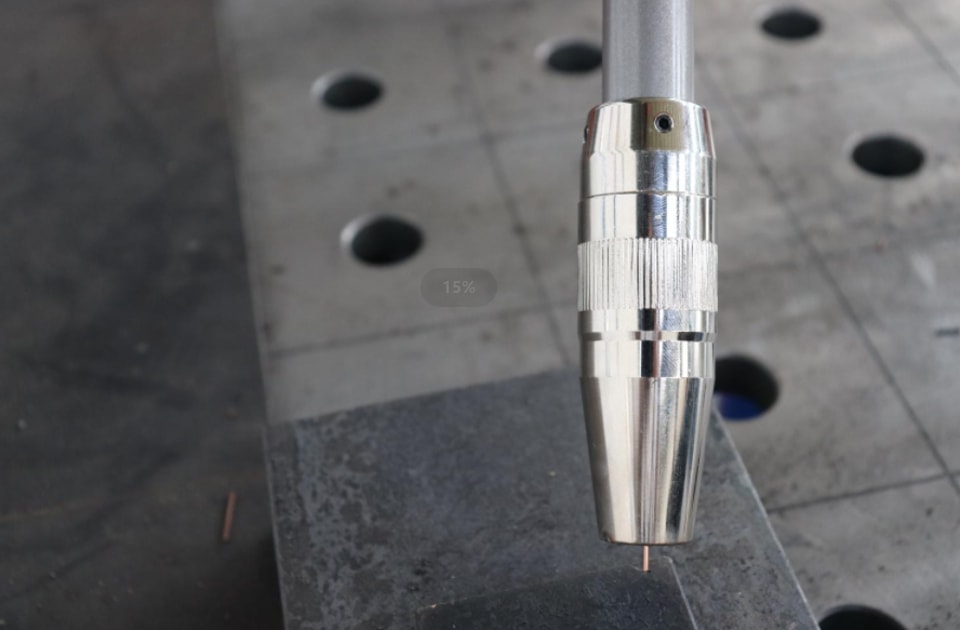
بعد تشغيل النظام، أعد ضبط الروبوت إلى موضع البداية (الصفر) لضمان مرجع دقيق لحركة الذراع الروبوتية. بعد ذلك، عاير اتجاه مسدس اللحام بالليزر وبُعده البؤري. اضبط ارتفاع المسدس وزاويته وفقاً لسماكة قطعة العمل ومادتها، لضمان تمركز بقعة الليزر بدقة على درزة اللحام. وافحص أيضاً عدسة الحماية في المسدس’وآلية تغذية السلك (إذا تطلب الأمر سلك حشو)، للتأكد من خلوهما من الأوساخ والعوائق التي قد تؤثر سلباً في دقة اللحام.
٣. ضبط معلمات اللحام الأساسية مسبقاً
اضبط المعلمات الأساسية مسبقاً—مثل قدرة الليزر وسرعة اللحام وسرعة تغذية السلك ومعدل تدفق الغاز—وفقاً لمادة قطعة العمل (مثل الفولاذ المقاوم للصدأ أو سبائك الألومنيوم أو النحاس) وسماكتها. ويساعد تحديد معلمات اللحام الأساسية مسبقاً على تجنب تكرار التعديلات خلال مرحلة برمجة المسار، ما يتيح لك التركيز على معايرة إحداثيات المسار وتحسين كفاءة الإعداد بشكل عام.
ثانياً: برمجة مسارات اللحام بالليزر الروبوتي — طريقتان أساسيتان
تُبرمج مسارات اللحام بالليزر الروبوتي عادةً بإحدى طريقتين: البرمجة بالتعليم أو البرمجة خارج الخط. تناسب الطريقة الأولى قطع العمل البسيطة والمبتدئين، إذ لا تتطلب خبرة سابقة؛ أما الثانية فتناسب قطع العمل المعقدة أو الإنتاج بكميات كبيرة مع تغييرات متكررة للمنتجات، وتوفر دقة وكفاءة أعلى. اختر الطريقة الأنسب لنوع قطع العمل لديك ومتطلبات التشغيل.
الطريقة الأولى: البرمجة بالتعليم (الأكثر شيوعاً؛ موصى بها للمبتدئين)
البرمجة بالتعليم هي الطريقة الأكثر استخداماً لتحديد مسارات اللحام في أرضية المصنع. وتعتمد على استخدام وحدة تعليم يدوية لتوجيه الروبوت وتسجيل مسار اللحام نقطةً تلو الأخرى. تتميز هذه الطريقة بالبساطة والوضوح—وهي مثالية لتحديد مسارات الأشكال الهندسية القياسية، مثل الخطوط المستقيمة والأقواس والأشكال غير المنتظمة البسيطة—كما يمكن تنفيذها مباشرة في الموقع دون الحاجة إلى برامج متخصصة.
الخطوات الكاملة للبرمجة بالتعليم
1. التحويل إلى وضع التعليم: اضبط خزانة التحكم بالروبوت على «وضع التعليم» وحرّر الذراع الروبوتية. استخدم وحدة التعليم لتحريك الروبوت، مع التأكد من تفعيل صلاحيات التحكم وإجراء العملية بأمان.
٢. تعليم النقاط وتسجيلها: حرّك الذراع الروبوتية لتوجيه مسدس اللحام ومحاذاته بالتتابع مع المواضع الرئيسية على درزة اللحام، مثل نقطة البداية ونقاط الانعطاف ونقطة النهاية ونقاط الانتقال على القوس. عند الوصول إلى كل موضع بدقة، اضغط زر «تسجيل» على وحدة التعليم؛ وسيحفظ النظام الإحداثيات تلقائياً. في درزات اللحام المستقيمة والبسيطة، يكفي تسجيل نقطتي البداية والنهاية، بينما تتطلب الدرزات المعقدة متعددة الانحناءات تسجيل كل نقطة انعطاف رئيسية.
٣. إنشاء مسار الحركة: بعد تسجيل جميع النقاط الرئيسية، اختر نوع المسار المطلوب (خطي أو دائري أو مستمر) من وحدة التعليم. سيصل النظام بين النقاط تلقائياً لإنشاء مسار لحام كامل.
٤. سرعة الحركة على المسار الضبط: اضبط سرعة اللحام بدقة لمختلف مقاطع المسار—فمثلاً، خفّض السرعة عند الفجوات الضيقة أو الزوايا، وزدها على المقاطع الطويلة والمستقيمة—لضمان انتظام درزة اللحام ومنع الانحراف.
٥. محاكاة التشغيل دون لحام: أوقف خرج الليزر ونفّذ «تشغيلاً جافاً» (حركة محاكاة) للروبوت على طول المسار المبرمج. تحقق من تطابق المسار بدقة مع درزة اللحام، وافحص وجود أي عدم محاذاة، وتأكد من عدم احتمال اصطدام الروبوت بقطعة العمل أو تجهيزات التثبيت. لا تنتقل إلى اختبار اللحام الفعلي إلا بعد التأكد من صحة كل شيء.
الطريقة الثانية: البرمجة خارج الخط (دقة عالية؛ الخيار الأفضل لقطع العمل المعقدة)
تستخدم البرمجة خارج الخط برامج متخصصة للروبوتات لتنفيذ نمذجة المسارات وتخطيطها وتصحيحها بالمحاكاة على الحاسوب. ولا تتطلب هذه الطريقة إيقاف الروبوت عن الإنتاج، لذا فهي مثالية لقطع العمل المعقدة وغير المنتظمة، ودرزات اللحام متعددة الأبعاد أو المتعرجة، والمكونات عالية الدقة. كما توفر دقة مسار أعلى بكثير من التعليم اليدوي، وتزيل مخاطر الاصطدام أثناء البرمجة في الموقع.
خطوات الإعداد الكامل دون اتصال
1. استيراد النموذج ثلاثي الأبعاد: استورد نموذج CAD ثلاثي الأبعاد لقطعة العمل إلى برنامج البرمجة دون اتصال. يتيح ذلك إعادة إنشاء الأبعاد الفعلية للقطعة ومواقع اللحامات وشكلها الهندسي، وإنشاء بيئة عمل افتراضية.
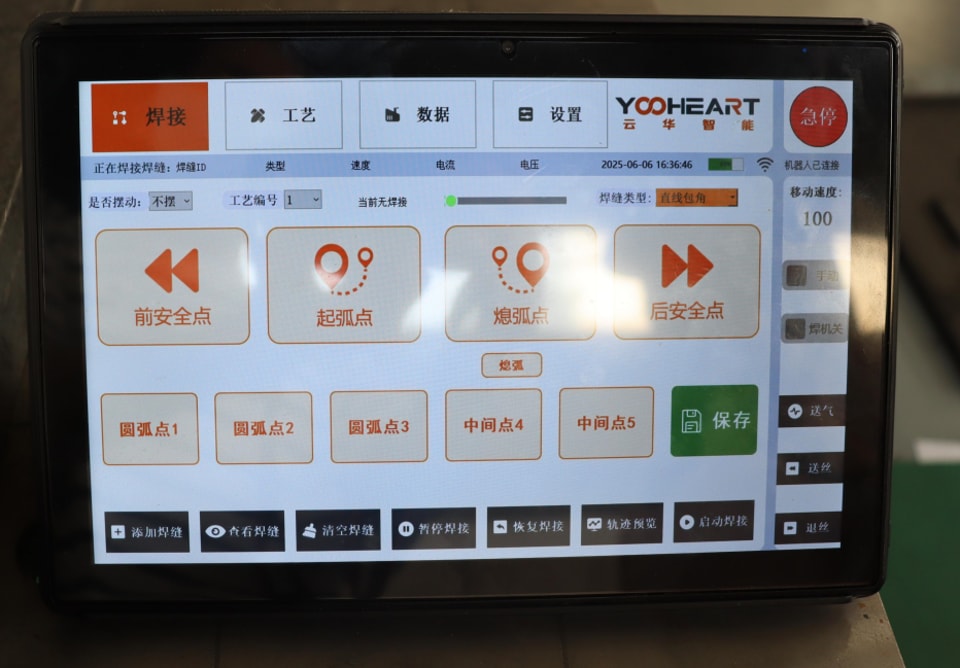
2. تخطيط المسار افتراضيًا: حدّد مسار اللحام يدويًا داخل البرنامج بناءً على اتجاه اللحامات. اضبط الزوايا والأقواس والمسافات لتناسب الأشكال الهندسية الخاصة بقطع العمل المعقدة، مثل اللحامات غير المنتظمة أو الفجوات الضيقة أو الأخاديد العميقة. 3. ضبط المعلمات والاتجاه: اضبط اتجاه شعلة اللحام ومعلمات الليزر وسرعة الحركة داخل البرنامج. حاكِ عملية اللحام كاملةً لتحسين مسار الحركة وتجنّب الاصطدامات أو نقاط التداخل المحتملة.
4. تصدير البرنامج ونقله: بعد إكمال تخطيط المسار، أنشئ برنامجًا قابلًا للتنفيذ ومتوافقًا مع الروبوت. انقل البرنامج إلى الروبوت’عبر كابل بيانات أو محرك أقراص USB محمول لتحميله إلى نظام خزانة التحكم.
5. الضبط الدقيق والمعايرة في الموقع: بعد تحميل البرنامج، نفّذ «تشغيلًا تجريبيًا» (محاكاة). أجرِ تعديلات طفيفة على نقاط المسار لمراعاة أي اختلافات بسيطة بين قطعة العمل الفعلية ونموذجها الافتراضي، والتأكد من تطابق المسار تمامًا مع موضع اللحام الفعلي.
III. هل يمكن لحام قطع العمل المعقدة بدقة؟ الحلول الأساسية
بالنسبة إلى قطع العمل المعقدة—مثل القطع ذات الأسطح المنحنية غير المنتظمة أو الانحناءات المتعددة أو الفجوات الضيقة أو التجاويف العميقة أو الزوايا صعبة الوصول أو المكونات الدقيقة فائقة الرقة—يمكن للحام الليزر الروبوتي تحقيق نتائج عالية الدقة وخالية من الأخطاء، شريطة تحسين المسار واستخدام التجهيزات المساندة المناسبة. وهذا يعالج بفعالية مشكلات مثل عدم محاذاة اللحام وتفويت مواضعه وعدم انتظام خرزة اللحام. وفيما يلي الحلول الأساسية:
1. دمج نظام تحديد المواقع بالرؤية (مفتاح الدقة)
هذا التجهيز ضروري للحام قطع العمل المعقدة بدقة. فمن خلال دمج نظام رؤية يعتمد على الليزر أو كاميرا CCD، يستطيع الروبوت تحديد موضع اللحام تلقائيًا وتتبع مساره. وحتى عند وجود انحرافات طفيفة في موضع قطعة العمل، يمكن لنظام الرؤية تعديل مسار الروبوت’في الوقت الفعلي، بما يتيح التتبع الديناميكي. وهذا يلغي الحاجة إلى التعديلات اليدوية المتكررة، ويعزز دقة اللحام بدرجة كبيرة عند معالجة القطع المعقدة وغير المنتظمة أو عند تغيير المنتجات باستمرار،—مع إبقاء هامش الخطأ ضمن 0.05 مم.
2. تحسين مسارات الحركة واتجاه اللحام
عند التعامل مع قطع عمل تحتوي على انحناءات متعددة أو زوايا أو فجوات ضيقة، تجنّب التغييرات المفاجئة والحادة في مسار الحركة. واستخدم انتقالات قوسية بدلًا من المنعطفات القائمة الحادة، لتفادي انحراف بقعة الليزر. اضبط زاوية إمالة شعلة اللحام وفقًا لبنية قطعة العمل للتعامل مع التجاويف العميقة أو المناطق صعبة الوصول، مع ضمان بقاء الليزر عموديًا على خط اللحام أو بمحاذاة مناسبة له طوال العملية. كذلك، خفّض سرعة اللحام عند الزوايا لضمان توزيع متجانس للحرارة، ومنع انحراف اللحام أو زيادة مدخلات الحرارة (الإفراط في اللحام). 3. استخدام روبوتات وتجهيزات تثبيت عالية الدقة
عند لحام قطع العمل المعقدة، أعطِ الأولوية للروبوتات الصناعية سداسية المحاور المزودة بتحكم مؤازر عالي الدقة، إذ توفر حركة أكثر سلاسة وانحرافًا أقل عن المسار. واستخدم معها تجهيزات تثبيت مخصصة وعالية الدقة—مزودة بفتحات تحديد موضع مصممة خصيصًا لتلائم الشكل الهندسي لقطعة العمل—لضمان ثبات القطعة تمامًا ومحاذاتها بدقة، بما يضمن دقة المسار منذ البداية.
4. التعليم على مراحل والضبط الدقيق
للحامات شديدة التعقيد أو متعددة المقاطع، اتبع نهجًا مرحليًا في تعليم الروبوت وتصحيح البرنامج. قسّم المسار المعقد إلى مقاطع أصغر وأبسط، ثم عاير النقاط واضبط المعلمات لكل مقطع على حدة. بعد ذلك، اجمع المقاطع في مسار متكامل ومتناسق. يقلل هذا النهج من التعقيد الإجمالي لعملية التصحيح، ويضمن تنفيذ كل جزء من اللحام بدقة.
IV. خلاصة عملية لضبط المسار
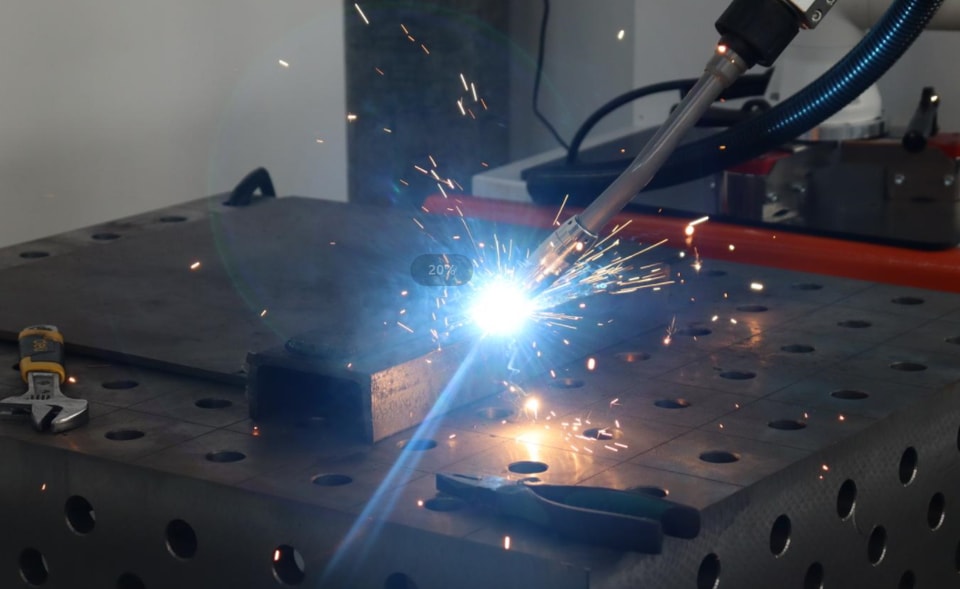
عند ضبط مسارات اللحام بالليزر الروبوتي، استخدم «التعليم» (البرمجة على الروبوت) لقطع العمل البسيطة؛—فهو أسلوب فعّال ومريح وسهل التعلم. أما قطع العمل المعقدة، فاجمع بين البرمجة دون اتصال وتحديد المواقع بالرؤية لتحقيق أعلى درجات الدقة والمرونة. ومن خلال ضمان دقة تحديد الموضع والمعايرة الأولية، واتباع إجراءات برمجة موحّدة، وتحسين معلمات المسار وفقًا للاحتياجات المحددة، يمكنك تحقيق لحام دقيق لمجموعة واسعة من القطع، بدءًا من القطع القياسية ذات اللحامات المستقيمة وصولًا إلى المكونات المعقدة ذات الأشكال غير المنتظمة أو الانحناءات أو التجاويف العميقة،—مع الاستفادة الكاملة من مزايا الدقة والكفاءة في اللحام بالليزر الروبوتي.
يُفضّل للمبتدئين البدء بالتدرب على «التعليم» باستخدام قطع عمل بسيطة. وبعد إتقان تسجيل النقاط وتصحيح المسارات، يمكنهم الانتقال إلى البرمجة دون اتصال للأجزاء الأكثر تعقيدًا. ويتيح هذا النهج التدريجي ضبط المسارات بثقة والتغلب على تحديات دقة اللحام.